Hava LiDAR-ı I hissə: LiDAR əsasları

XXI əsrin əvvəllərindən etibarən hava LiDAR-ı (light detection and ranging — işığın aşkarlanması və məsafənin ölçülməsi) topoqrafik məlumatların əldə edilməsində tamamilə inqilab yaradıb. Dünyanın müxtəlif ölkələrindəki milli xəritəçəkmə qurumları bu aktiv məsafədən zondlama texnologiyasını sürətlə qəbul edib və milli və transmilli rəqəmsal relyef modellərinin (DTM) yaradılması üçün istehsal iş axınlarını tədricən dəyişdiriblər.
Son 25 il ərzində həm sensor texnologiyalarında, həm də məlumatların emalı strategiyalarında böyük irəliləyişlər əldə olunub. Sensorların çəkisi və ölçüləri əhəmiyyətli dərəcədə azalıb və bu gün artıq ölçmə-geodeziya səviyyəli lazer skanerlərinin pilotsuz uçuş aparatlarına (UAV) inteqrasiyasına imkan verir. Öz növbəsində, skanetmə sürətləri kəskin şəkildə artıb və bu, 20 nöqtə/m²-dən (ppsm) artıq nöqtə sıxlığına və nəticə etibarilə submetrlik ayırdetmə qabiliyyətinə malik məhsulların əldə edilməsinə imkan verir.
Hava LiDAR-ının yüksək dəqiqlikli həndəsəsi və bitki örtüyünə nüfuz edə bilməsi onun əsas üstünlüklərindəndir. Bununla yanaşı, radiometrik məzmundan getdikcə daha çox istifadə edilir.
Əsas konsepsiya
Hava LiDAR-ı Yer səthinin və onun üzərində yerləşən binalar, infrastruktur və bitki örtüyü kimi obyektlərin 3D nöqtə buludlarını təmin edən kinematik 3D məlumat toplama üsuludur.
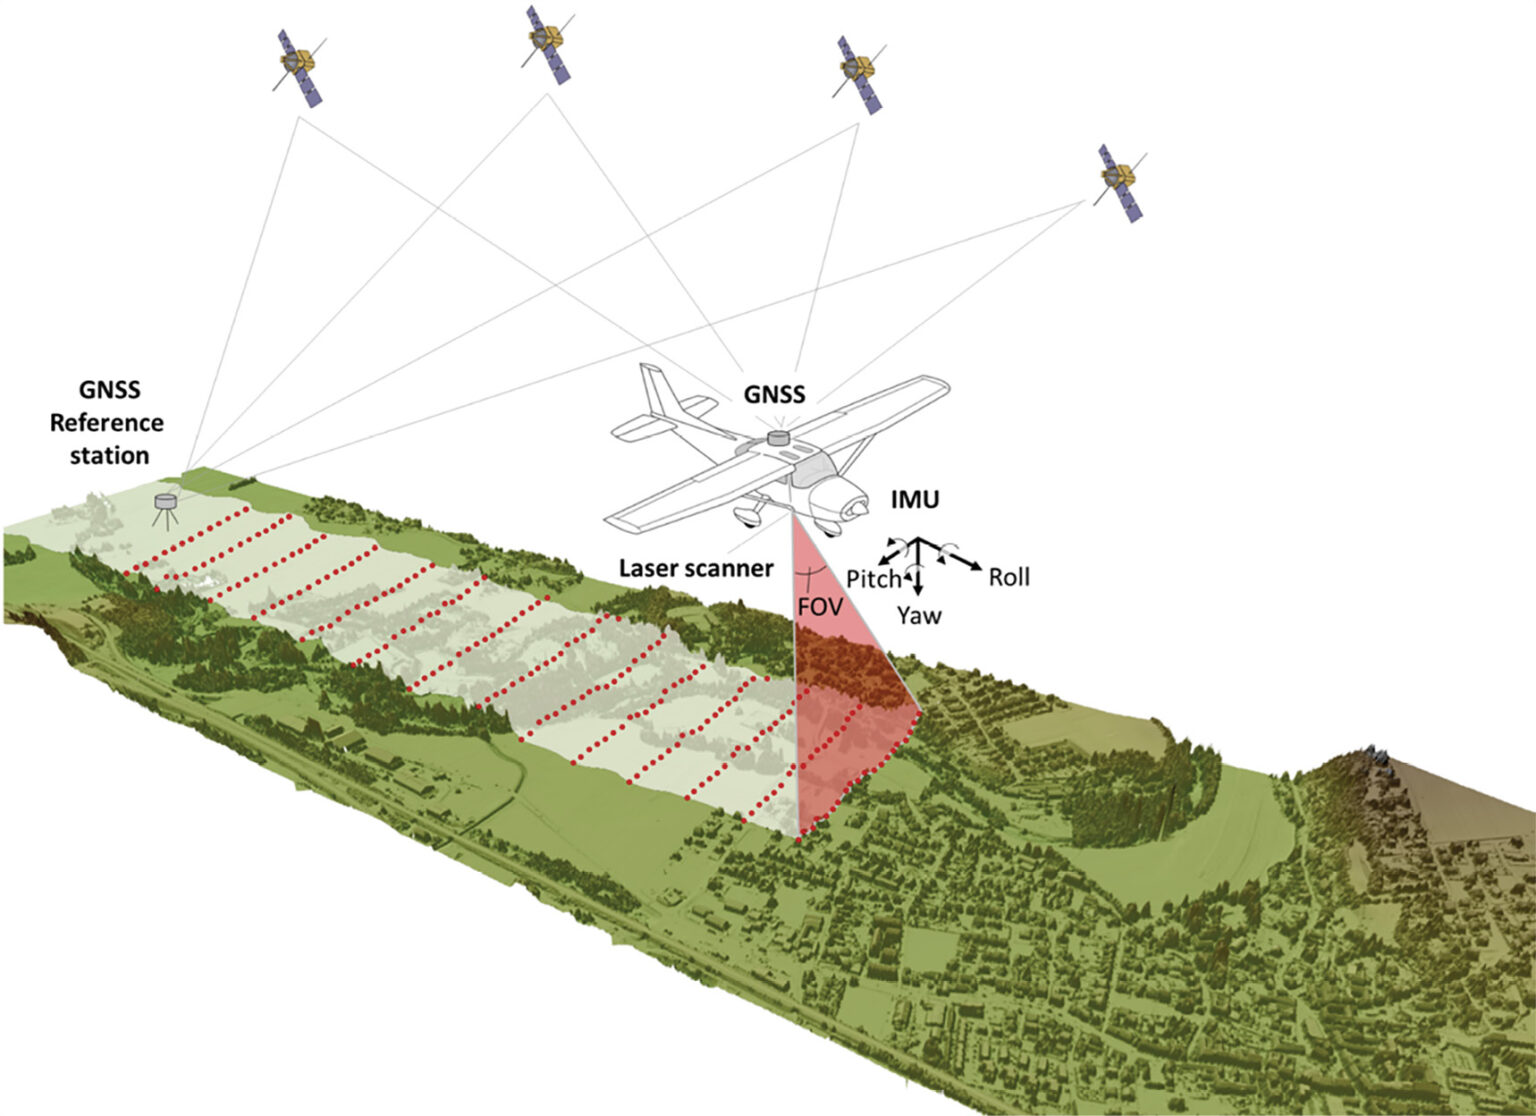
Üç əsas komponent mövcuddur:
Lazer skaneri — LiDAR qurğusundan (məsafənin ölçülməsi) və şüanın istiqamətləndirilməsi qurğusundan (skanetmə) ibarətdir;
Qlobal Naviqasiya Peyk Sistemi (GNSS) — platformanın mövqeyini Dekart, georeferensiyalı koordinat sistemində ölçür;
İnertial Naviqasiya Sistemi (INS) — platformanın vəziyyətini (attitude) müəyyən edir.
Şəkil 1-də göstərilən sensor sistemində lazer şüaları lateral istiqamətdə fasiləsiz hərəkət edir və platformanın irəli hərəkəti nəticəsində təyyarənin altındakı ərazinin müəyyən eni — zolağı (swath) çəkilir. Sensorla yer səthindəki hədəflər arasındakı məsafə çıxan lazer impulsunun gediş-gəliş vaxtının və işıqlandırılmış hədəflərdən səpələnərək qəbuledicinin baxış sahəsinə (FoV) daxil olan siqnal hissəsinin ölçülməsi ilə müəyyən edilir. Bu, adətən uçuş vaxtı (Time-of-Flight — ToF) ölçmə prinsipi adlanır. Obyektin 3D koordinatlarını georeferensiyalı koordinat sistemində (məsələn, WGS84) əldə etmək üçün məsafə ilə yanaşı platformanın mövqeyi və vəziyyəti, həmçinin skanetmə bucağı da fasiləsiz ölçülməlidir. Beləliklə, hava LiDAR-ı zamana görə sinxronlaşdırılmış çoxsensorlu sistemdir və 3D nöqtələr birbaşa georeferensiya (direct georeferencing) vasitəsilə hesablanır.
Uçuş trayektoriyasının mövqeyini santimetr səviyyəsində dəqiqliklə əldə etmək üçün ölçmə ərazisində yerləşən GNSS baza stansiyasından istifadə etmək zəruridir. Bu, ya daimi və ya virtual stansiyası, ya da məlum koordinatlara malik istinad nöqtəsində ştativ üzərində quraşdırılmış GNSS qəbuledicisi ola bilər.
İdeal lazer şüası sonsuz dərəcədə kiçikdir, lakin praktikada real lazer şüalarını kiçik açılma bucağına malik işıq konusları kimi təsəvvür etmək olar.
Yer səthində işıqlandırılmış nöqtənin — footprint-in tipik diametri uçuş hündürlüyündən və sensorun şüa divergensiyasından asılı olaraq santimetrdən desimetrə qədər dəyişir.
Lazer məsafəölçməsi
Hər bir lazer skanetmə sisteminin əsas komponenti məsafəölçmə qurğusudur (ranging unit).
Sensordan obyektə qədər məsafə ümumiyyətlə qısa lazer impulsunun gediş-gəliş vaxtının (ToF) ölçülməsi ilə müəyyən edilir.
İşığın sürəti c, impulsun göndərilmə vaxtı t₀ və geri qayıdan impulsun çatma vaxtı t₁ olduqda, sensorla hədəf arasındakı R məsafəsi aşağıdakı kimi hesablanır:
R=((T1-T0)/2)*C
Skanetmə
Hava LiDAR-ında Yer səthinin nümunələnməsi uçuş zolaqları (flight strips) əsasında həyata keçirilir.
Ərazinin 3D nöqtələrlə örtülməsi üçün:
təyyarənin irəli hərəkəti;
lazer şüalarını sensorun altında və ya ətrafında sistematik şəkildə istiqamətləndirən şüa yönləndirmə qurğusu
tələb olunur.
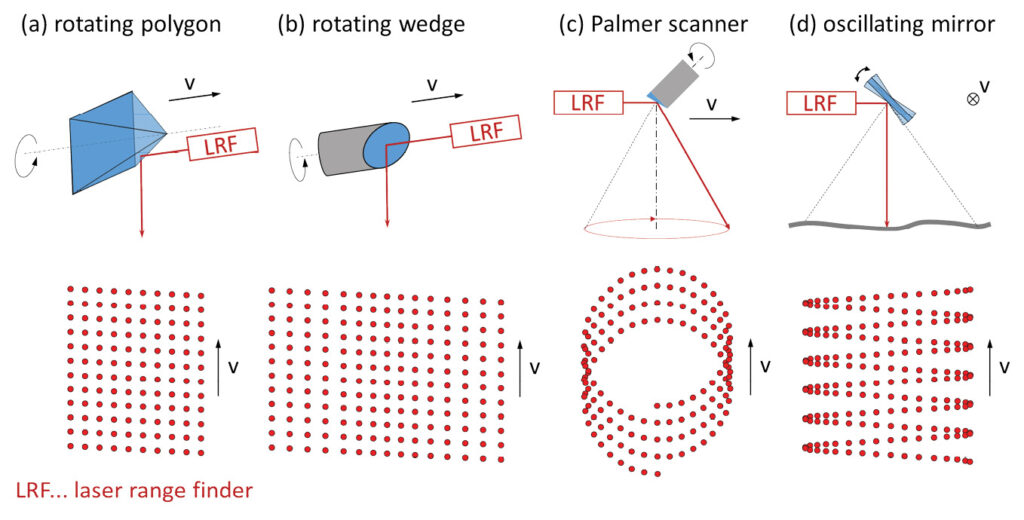
Fırlanan, çoxüzlü poliqonal təkərlər uçuş trayektoriyasına təxminən perpendikulyar olan paralel skanetmə xətləri yaradır.
Fırlanma sürəti, uçuş sürəti və impuls təkrarlanma tezliyi tənzimlənməklə nadir istiqamətinin ətrafında ±30° FoV daxilində yer səthində homogen nöqtə paylanması əldə edilə bilər.
45° bucaq altında əyilmiş tək güzgülü skan tam şaquli müstəvinin (360° panoramaların) skan edilməsinə imkan verir.
Palmer skanerləri güzgünün əyilmiş fırlanma oxundan istifadə edir və yer səthində spiral skanetmə yaradır. Bu xüsusilə lazer batimetriyası üçün faydalıdır, çünki lazer şüası ilə su səthi arasındakı bucağı sabit saxlamağa imkan verir.
Palmer skanerləri topoqrafik lazer skanetməsində də körpülərin altından görünüş əldə etmək və relyefi və binaları müxtəlif bucaqlardan çəkmək üçün istifadə olunur. Lakin nöqtə sıxlığı daha az homogen olur, çünki zolağın sərhədində mərkəz hissə ilə müqayisədə əhəmiyyətli dərəcədə daha yüksək sıxlıq əldə edilir.
Nəhayət, yellənən güzgülər (oscillating mirrors) iki mövqe arasında təkrar-təkrar hərəkət edir. Bu skanetmə mexanizmi də zolağın kənarında daha yüksək nöqtə sıxlığına səbəb olur, çünki güzgünün əks istiqamətdə hərəkət etməsi üçün onun yavaşlaması və yenidən sürətlənməsi tələb olunur.
Siqnalın aşkarlanması
Adi ToF lazer məsafəölçməsində yüksək kollimasiyalı lazer impulsunun geri qayıdan siqnalı bir detektor tərəfindən qəbul edilir.
Optik gücün rəqəmsal radiometrik məlumata çevrilməsi üçün iki mərhələli prosedurdan istifadə olunur.
Əvvəlcə avalanş fotodiodu (APD) qəbul edilən lazer şüalanmasını analoq siqnala çevirir, daha sonra analoq-rəqəmsal çevirici (ADC) son ölçməni rəqəmsal formada yaradır.
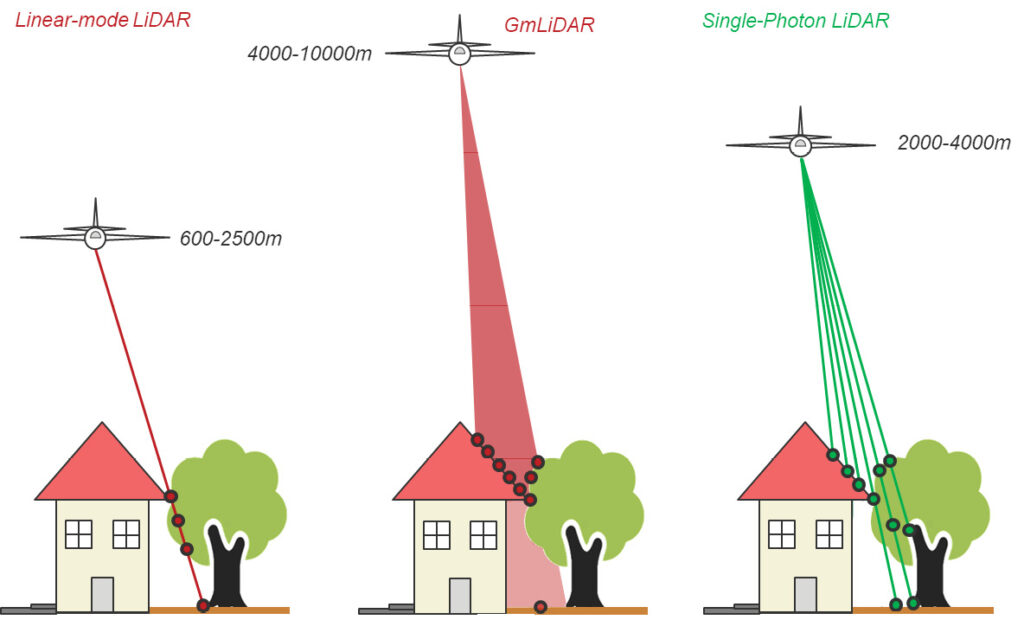
Hava lazer skanetməsində istifadə olunan APD-lər linear-mode, yəni xətti rejimdə işləyir. APD-nin dinamik diapazonu daxilində optik güclə analoq çıxış arasında xətti əlaqə mövcuddur.
Belə APD-lər qəbul edilən siqnalın gücünü ölçür və radiometrik kalibrləmə vasitəsilə işıqlandırılmış obyektlərin əks etdirmə qabiliyyətini və/və ya material xüsusiyyətlərini müəyyən edir.
Fərqli yanaşma Geiger rejimli LiDAR (GmLiDAR) texnologiyasıdır. Burada divergensiyalı lazer impulsu göndərilir və nəticədə yer səthində böyük lazer footprint-i yaranır.